
Induktor-Ersatzschaltungsmodelle verstehen
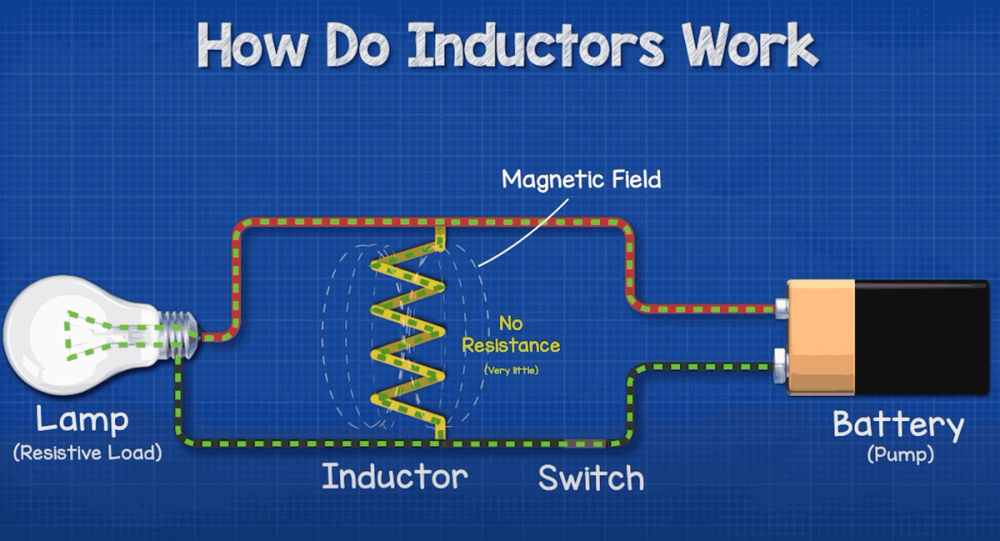
Eine genaue Induktormodellierung ist für eine erfolgreiche Schaltungssimulation und Optimierung des elektronischen Designs von grundlegender Bedeutung. Reale Induktoren enthalten verschiedene parasitäre Parameter, die einfache ideale Modelle nicht erfassen können, sodass umfassende Ersatzschaltungsmodelle für eine präzise SPICE-Simulation und Schaltungsanalyse unerlässlich sind.
Einschränkungen idealer Induktormodelle
Das ideale Induktormodell berücksichtigt nur grundlegende Induktivitätseigenschaften mit Impedanz:
Z_ideal = jωL
Dieser vereinfachte Ansatz weist jedoch erhebliche Einschränkungen auf:
- Widerstandsverluste werden ignoriert in Wicklungen und Magnetkernen
- Übersieht parasitäre Kapazität zwischen Windungen und Schichten
- Fehlende frequenzabhängige Eigenschaften von Induktivität und Verlusten
- Keine Temperaturabhängigkeit Modellierung
- Lineare Annahmen, die die Nichtlinearität des magnetischen Kerns ignorieren
Erweiterte Induktor-Ersatzschaltungen
Reihen-Ersatzschaltkreismodell
Das grundlegende Serien-Induktor-Modell beinhaltet:
- Ideale Induktivität (L): Kern-Energiespeichercharakteristik
- Äquivalenter Serienwiderstand (ESR): Drahtwiderstand und Kernverluste
- Äquivalente Serienkapazität (ESC): Verteilte Wicklungskapazität
Serienimpedanzgleichung:
Z_series = ESR + jωL + 1/(jωESC)
Paralleles Ersatzschaltkreismodell
Das Parallelinduktormodell stellt Verluste unterschiedlich dar:
- Ideal Induktivität (L): Grundlegendes induktives Verhalten
- Äquivalenter Parallelwiderstand (EPR): Darstellung des Kernverlusts
- Äquivalente parallele Kapazität (EPC): Verteilte Kapazität
Gleichung der parallelen Admittanz:
Y_parallel = 1/(jωL) + 1/EPR + jωEPC
Hybridinduktormodelle
Gemischte Ersatzschaltungen bieten überlegene Genauigkeit:
- Serienwiderstand (Rs): DC-Drahtwiderstand
- Serieninduktivität (Ls): Primärinduktivität
- Parallelwiderstand (Rp): Kernverlustwiderstand
- Parallelkapazität (Cp): Parasitäre Kapazität
Hochfrequenzinduktormodellierung
Selbstresonanzfrequenzmodellierung (SRF)
Eigenresonanzfrequenz tritt auf, wenn sich induktive und kapazitive Reaktanzen aufheben:
f_SRF = 1/(2π√LC_parasitic)
Für Hochfrequenzanwendungen erfordern mehrere Resonanzpunkte mehrere Ordnungen Modelle:
Z(f) = Σ[R_i + jωL_i + 1/(jωC_i)]
Parasitäre Kapazitätsquellen
Verteilt Die Kapazität in Induktivitäten entsteht durch:
- Turn-to-Windung-Kapazität: Zwischen benachbarten Wicklungen
- Schicht-zu-Schicht-Kapazität: In mehrschichtigen Aufbauten
- Leitungskapazität: Zwischen Leitungen und Kern/Abschirmung
- Massekapazität: Gesamter Induktor zur Masseebene
Frequenzabhängige Parameter
Hochfrequenzinduktorverhalten erfordert frequenzabhängige Modellierung:
Skin-Effekt-Widerstand: R_ac(f) = R_dc × √(f/f_ref)
Näherungseffektverluste: Zusätzlicher Widerstand von nahegelegenen Leitern
Kernverlustmodellierung: P_core = k × f^α × B^β (Steinmetz-Gleichung)
SPICE-Induktor-Simulationstechniken
Grundlegende SPICE-Induktormodelle
Standard-SPICE-Syntax:
„Gewürz
L<Name> <node1> <node2> <value> [IC=<initial_current>]
**Beispiel mit Anfangsbedingungen:**
„Gewürz
L1 1 2 10uH IC=1A
Erweiterte SPICE-Induktormodellierung
Vollständige RLC-Ersatzschaltung:
„Gewürz
L1 1 3 10uH ; Hauptinduktivität
R1 3 4 0,1 ; Serienwiderstand
C1 1 2 5pF ; Parasitäre Kapazität
**Frequenzabhängige Parameter:**
„Gewürz
R1 3 2 R='0.1*sqrt(freq/1000)' ; Frequenzabhängiger Widerstand
L1 1 2 L='10u/(1+(freq/1e6)^2)' ; Frequenzabhängige Induktivität
Verhaltensinduktivitätsmodelle
Stromabhängige Induktivität:
„Gewürz
L1 1 2 L='10u*tanh(1/abs(I(L1)))'
**Temperaturabhängige Modellierung:**
„Gewürz
L1 1 2 L='10u*(1+0,001*(TEMP-25))'
R1 2 3 R='0,1*(1+0,004*(TEMP-25))'
Nichtlineare Induktormodellierung
Magnetische Kernsättigung
Sättigungsmodellierung ist entscheidend für Leistungsinduktordesign:
Stückweise lineares Modell:
- L(I) = L₀ für |I| < Ich saß
- L(I) = L₀ × (I_sat/|I|)^n für |I| ≥ I_sat
Hyperbolisches Tangensmodell:
L(I) = L₀ × [1 - tanh(|I|/I_sat)]
Magnetische Hysteresemodellierung
Hystereseeffekte führen dazu, dass die Induktivität vom Magnetisierungsverlauf abhängt:
Preisach-Modell: Fortgeschrittene mathematische Darstellung des magnetischen Gedächtnisses
Jiles-Atherton-Modell: Physikbasierter Ansatz unter Verwendung der magnetischen Domänentheorie
Temperature Effects in Inductor Modeling
Temperaturkoeffizientenmodellierung
Lineares Temperaturmodell:
- L(T) = L(T₀) × [1 + TCL × (T - T₀)]
- R(T) = R(T₀) × [1 + TCR × (T - T₀)]
Kupferwiderstandstemperaturkoeffizient: αR ≈ 0,393 %/°C
Thermische Modellierung für Energieanwendungen
Thermische Ersatzschaltbilder verwenden elektrische Analogien:
- Thermischer Widerstand (Rth): Analog zum elektrischen Widerstand
- Thermische Kapazität (Cth): Analog zur elektrischen Kapazität
- Temperatur (T): Analog zur Spannung
- Leistung (P): Analog zum Strom
Modellparameter-Extraktionsmethoden
Impedanzanalysetechniken
Netzwerkanalysatormessungen über Frequenzbereiche:
- Niedrige Frequenz: Bestimmen Sie die L- und Rs-Werte
- Mittelfrequenz: Verlustparameter charakterisieren
- Hochfrequenz: Parasitäre Kapazität und SRF extrahieren
S-Parameter-Messung
Vektornetzwerkanalysator S-Parameter-Extraktion:
- S11-Parameter: Reflexionskoeffizient für die Impedanzberechnung
- Frequency Sweeping: Analyse der Breitbandeigenschaften
- De-Embedding: Test-Fixture-Effekte entfernen
Optimierungsalgorithmen
Optimierung der Parameterextraktion:
- Methode der kleinsten Quadrate: Minimieren Sie die Unterschiede zwischen Messung und Modell
- Genetische Algorithmen: Globale Optimierung unter Vermeidung lokaler Minima
- Neuronale Netze: Modellieren Sie nichtlineare Parameterbeziehungen
Modellgenauigkeit und Validierung
Fehleranalysemethoden
Relative Fehlerberechnung:
ε_rel = |X_measured - X_model| / |X_gemessen| × 100 %
Root Mean Square Error (RMSE):
RMSE = √(Σ(X_measured - X_model)² / N)
Frequenzbereichsvalidierung
Bewertung kritischer Häufigkeitspunkte:
- Betriebsfrequenz: ±10 % Bereichsfehler <5 %
- Eigenresonanzfrequenz: Fehler <10 %
- Hochfrequenzbereich: Phasenfehler <10°
Anwendungen im Schaltungsdesign
Design von Schaltnetzteilen (SMPS)
Leistungsinduktormodellierung für SMPS-Anwendungen erfordert:
- Sättigungsstrommodellierung zur Spitzenstrombehandlung
- Kernverlustberechnung zur Effizienzoptimierung
- Thermische Modellierung zur Vorhersage des Temperaturanstiegs
- Welligkeitsstromeffekte auf Induktivitätsschwankungen
HF-Schaltungsanwendungen
Überlegungen zum Hochfrequenz-Induktordesign:
- Optimierung des Qualitätsfaktors (Q) über die Frequenz hinweg
- Platzierung der Eigenresonanzfrequenz oberhalb des Betriebsbereichs
- Techniken zur Minimierung parasitärer Kapazität
- Überlegungen zur elektromagnetischen Interferenz (EMI)
Filterdesignanwendungen
Induktormodellierung für Filterschaltungen:
- Genauigkeit der Einfügedämpfung-Vorhersage
- Charakterisierung der Phasenantwort
- Optimierung der Gruppenverzögerung
- Überlegungen zur Impedanzanpassung
Dieser umfassende Leitfaden bietet die Grundlage für eine genaue Induktormodellierung und -simulation und ermöglicht es Ingenieuren, zuverlässigere und effizientere elektronische Schaltkreise für verschiedene Anwendungen von Leistungselektronik bis hin zu HF-Systemen zu entwerfen.